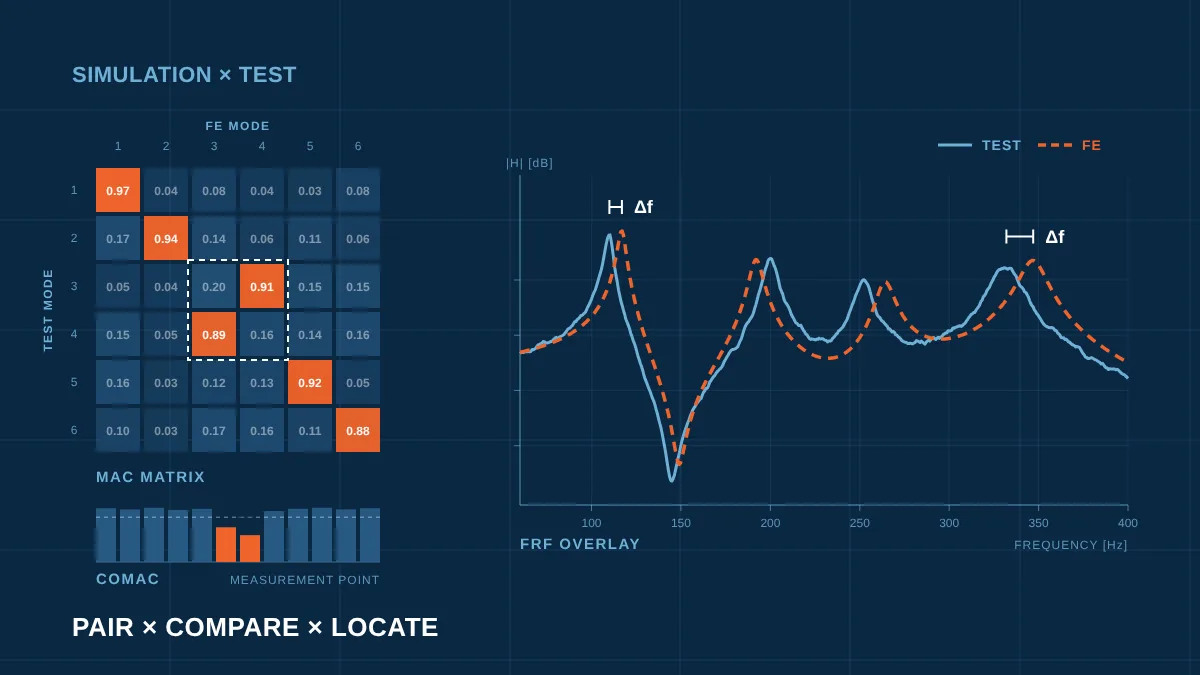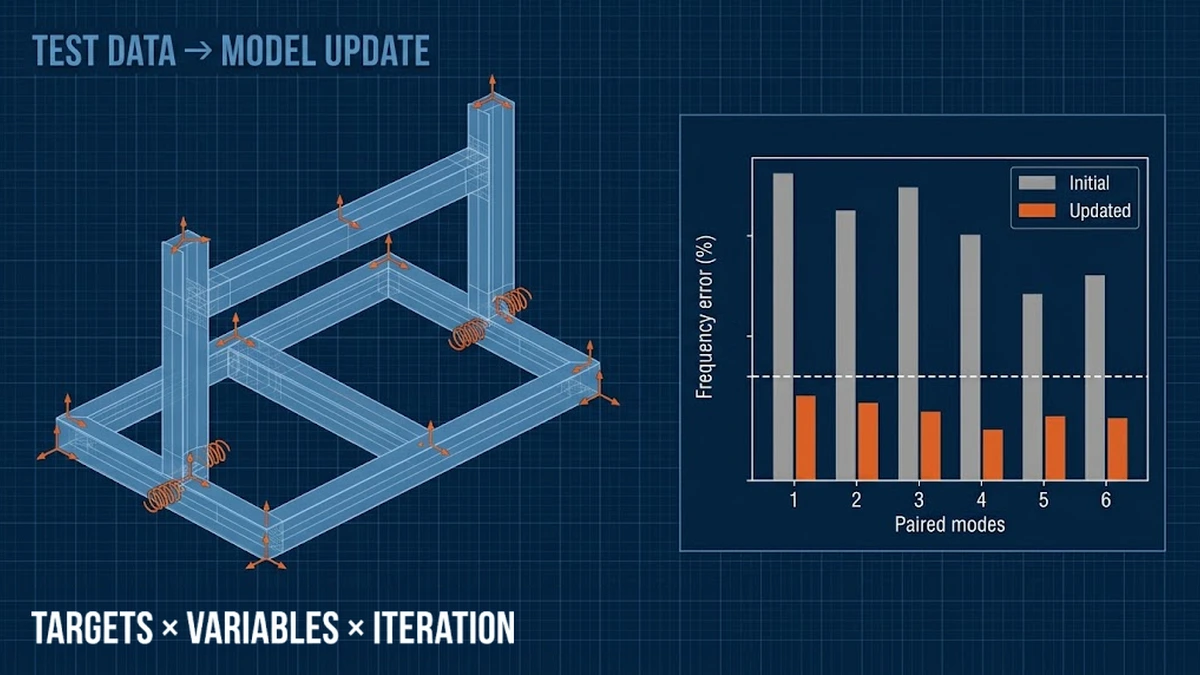
- 修正前先把问题收窄:明确修正目标,确认误差来自模型参数,并把模型参数化。
- 几何对齐、测点映射和振型配对是修正计算的前提,每次迭代后都要重新确认配对。
- 设计变量要同时满足三个条件:不确定性大、灵敏度高、在当前测试状态下可观测。
- 修正是“优化—重算—再评估”的循环,基于灵敏度的预测不能代替重新求解。
- 修正结果要检查参数的物理合理性,并用未参与修正的数据验证。
一、修正前的准备:把问题收窄
修正开始前,需要先把三件事定下来:修正什么、能不能靠调参数解决、用什么方式修正。
明确修正目标
确认误差能靠调参数解决
选择修正方式
把模型参数化。自动修正要求候选参数在模型中有明确的定义,并且划分粒度与实际的不确定性对应。常见的候选参数如下:
| 参数类别 | 典型对象 | 划分建议 |
|---|---|---|
| 材料参数 | 弹性模量、密度 | 按零件或材料批次分组,不按单元分组 |
| 截面与厚度 | 壳单元厚度、梁截面属性 | 按零件或区域分组 |
| 连接刚度 | 螺栓、焊点、胶接对应的弹簧或连接单元刚度 | 按连接类型或连接位置分组 |
| 集中质量 | 电器件、线束、附件等非结构质量 | 按实际安装位置单独定义 |
| 边界刚度 | 夹具、安装点、悬挂的刚度 | 仅在测试状态包含这些边界时使用 |
参数划分过细,变量数量会远多于测试能提供的信息;划分过粗,又可能把不确定性不同的区域绑在一起。划分的依据应当是物理上哪些地方确实可能存在偏差。
二、搭建相关性与修正的计算框架
修正计算需要在每次迭代中自动比较测试与仿真的差异,因此要先把两边的数据放进同一个可重复计算的框架里。以 Simcenter 3D 为例,一般按以下顺序搭建:
求解初始模态
几何对齐
测点映射
振型配对
定义修正目标和测量自由度
搭建框架时最容易被忽视的是配对的稳定性。修正过程中模型参数不断变化,相邻模态的频率顺序可能交换,密集模态的振型组合也可能改变。如果只按阶次序号求误差,优化算法会把不同的振型当成同一阶来逼近。因此配对应以振型相关性为依据,并在每次重新求解后重新确认。
三、选择设计变量
设计变量是修正计算中允许在一定范围内变化的模型参数。选得对不对,直接决定修正结果有没有物理意义。一个合格的设计变量应同时满足三个条件:
不确定性大
不满足时:把已知参数当作变量,会让它去补偿其他地方的误差。
灵敏度高
不满足时:优化中变量取值大幅变化却几乎不改善误差。
可观测
不满足时:修正结果中该参数的取值没有依据。
其中“可观测”最容易被忽略。如果某处在所有参与修正的模态中都几乎没有位移,该处的质量就不影响频率和振型;如果某处几乎没有变形,该处的刚度同样无法通过模态测试识别。例如悬臂梁的固定端,支承刚度可以修正,因为它决定了根部受到的转动约束;但固定端处的集中质量不行,因为任何一阶模态在那里都几乎没有平动。
除了逐个变量检查,还要看变量之间能否区分。如果两个变量对所有目标的灵敏度几乎成比例,修正计算只能确定它们的某种组合,无法分别确定各自的值。典型的例子是弹性模量和密度:对单个零件或由同一种材料构成的结构,两者按同一比例变化时,固有频率和振型都不变;在装配体中,同一零件的这两个参数也高度相关,仅靠模态数据很难区分。这种情况下,应先用称重等独立数据确定其中一个,只把另一个作为设计变量。
设计变量的数量和范围也需要控制:
与测试信息相匹配
上下限来自物理依据
如果单一测试状态无法让关键参数可观测,可以增加不同边界条件的测试状态,并做多配置联合修正:把多个状态的求解组成一个修正集,同时参与优化,得到一套对所有状态都适用的变量取值。分别修正各个状态,则可能得到相互矛盾的参数值。
四、构建目标函数并迭代求解
自动修正把“让仿真接近测试”转化为一个优化问题:在设计变量的取值范围内,寻找使目标函数最小的一组取值。
目标函数由两部分组成。第一部分是各修正目标误差的加权和:频率误差由已配对模态的仿真频率与测试频率之差计算,振型误差由 MAC 或交叉正交性计算。第二部分是设计变量相对初始值变化量的加权和,用来限制变量不必要的大幅变化。两类权重的作用不同:
决定优先减小哪个误差
决定变量的“惯性”
优化算法。Simcenter 3D 的模型修正默认采用最小二乘法,也提供最速下降法和遗传算法。基于梯度的算法找到的可能只是局部最优;遗传算法从随机种子开始,每次运行的结果可能不同。对修正结果有疑问时,可以更换初始值或算法重新计算,看结果是否一致。
修正是一个循环,不是一次计算。优化器使用的是在当前模型上计算的灵敏度,反映的是参数小幅变化时的线性化关系。变量变化较大时,优化器预测的误差改善往往不能完全实现,必须用更新后的模型重新求解才能得到真实误差。一个完整的迭代包括:
计算灵敏度
优化求解
更新模型
重新求解
重新配对并计算误差
判断是否继续
迭代过程中,重新求解后的误差高于优化器预测值是正常现象,经过后续几轮循环通常会逐步收敛。需要警惕的是以下几种信号:
变量停在取值范围的边界上
变量变化很大,误差却几乎不降
部分模态误差下降,另一些大幅上升
五、检查与验证修正后的模型
误差达到接受准则,只说明模型在参与修正的数据上与测试吻合。修正后的模型能否用于后续分析,还要过两关:参数是否合理,预测是否可靠。
检查参数的物理合理性。逐个对比设计变量的初始值与修正值,确认变化的方向和幅度都有工程解释。例如,螺栓连接的等效刚度低于刚性连接假设是合理的;但如果某个零件的弹性模量被修正得明显偏离材料手册,更可能是在补偿相邻连接刚度或几何简化带来的误差,应回头检查这些部位,而不是采用修正后的弹性模量。没有物理解释的修正值,往往是在补偿别处的误差。
用未参与修正的数据验证。常用的验证数据有以下几类,可按实际条件选用:
| 验证数据 | 做法 | 能说明什么 |
|---|---|---|
| 预留的模态 | 比较未作为修正目标的模态的频率和振型 | 修正是否只对参与修正的模态有效 |
| 其他测试状态 | 用修正后的模型计算另一种边界或配置,与对应测试比较 | 修正参数是否反映结构本身的特性 |
| 频率响应函数 | 引入测试识别的模态阻尼,在关键测点叠加比较 FRF | 模型能否用于响应预测 |
修正后的模型会被后续分析反复使用,应保留原始模型,并记录修正目标、设计变量及其范围和权重、每个变量的初始值与修正值、修正前后的误差,以及验证结果。结构或测试状态发生变化时,这份记录是判断模型是否需要重新修正的依据。
六、常见误区
误区一:变量放得越多,修正效果越好。
变量远多于测试能提供的信息时,误差容易压得很小,但修正结果不唯一,参数取值也失去了物理意义。
误区二:只用频率作为修正目标。
频率只反映刚度与质量的整体关系,很多参数组合都能得到相同的频率。加入振型相关性目标,有助于区分误差出在哪个区域。
误区三:变量顶到边界就放宽范围。
变量停在边界上,说明它在合理范围内解释不了误差。继续放宽范围,只会让这个变量去补偿别处的误差。
误区四:相信优化器预测的误差。
优化器基于当前模型的灵敏度做预测,只有用更新后的模型重新求解并重新配对,得到的误差才是真实的。
误区五:修正完成就直接用于预测。
参与修正的数据已经被“用掉”了,它们吻合不代表模型在其他工况下也可靠。修正后的模型应先经过独立数据的验证。
从测试数据到模型修正,关键不在于最终把误差压得多小,而在于每一步是否有依据:修正目标来自可靠的测试模态,设计变量有物理依据且可观测,取值范围符合实际,迭代以重新求解的结果为准,修正后的模型经过了独立数据的验证。按这样的步骤得到的模型,才能在后续的响应分析、设计变更评估中放心使用。